DETAY AÖLÇEK 1:10
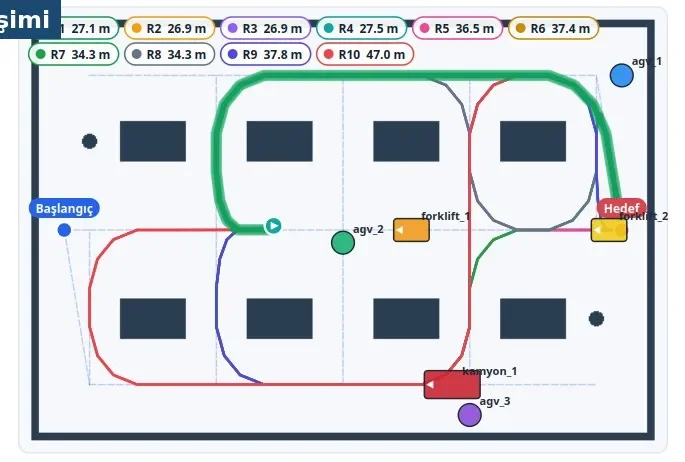
Geliştirdiğim kontrol paneli — Atölye haritasında rota değişimi
01
ROS 2 & Nav2 ile Çok Kriterli Alternatif Rota Yönetimi
Bitirme projem. Mobil robotlar için Nav2 üzerinde çalışan bir rota yönetim katmanı: Yen’in K en kısa yol algoritmasıyla alternatif güzergâhlar üretiyor, mesafe, güvenlik riski ve süreyi görev önceliğine göre Ağırlıklı Toplam Modeli (WSM) ile değerlendirip seçilen rotayı FollowPath ile yürütüyor. Hareketli araçlar yolu kapattığında durmadan yeniden planlıyor. Gazebo’da Depo, Atölye, Labirent ve Açık Alan haritalarında test edildi; karar süresi 448–978 ms.
- Durum
- AKTİF · BİTİRME PROJESİ
- Teknoloji
- ROS 2 · Nav2 · Yen K en kısa yol · WSM · Gazebo · Qt arayüz